好的,以下是关于南京立柱机器人故障率及常见故障与解决方法的介绍,篇幅控制在250-500字之间:
南京立柱机器人故障率概况
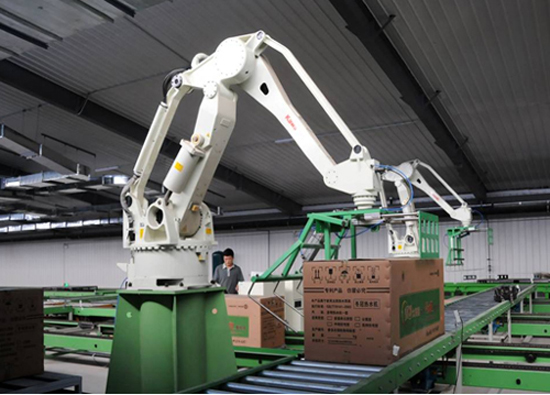
南京作为中国重要的制造业和机器人应用基地,聚集了众多国内外机器人品牌(如埃斯顿、新松、库卡、发那科、安川等)的应用和服务中心。立柱机器人因其结构紧凑、工作范围大、负载能力适中,在上下料、装配、检测、焊接等领域广泛应用。
总体而言,现代工业级立柱机器人的平均故障率相对较低,得益于部件(伺服电机、减速机、控制器)技术的成熟和可靠性的提升。在正常使用、定期维护且环境适宜(如温度、湿度、粉尘控制达标)的情况下:
* 主流品牌(含南京应用的主流进口/国产): 年故障率(MTBF - 平均无故障时间)目标通常在数万小时级别,实际应用中,年故障率大致在2%-5% 左右是比较常见的可接受范围。这意味着在一年内,100台设备中可能有2-5台会经历需要干预的故障。
* 影响因素:
* 品牌与型号: 部件可靠性通常略高,但国产(如埃斯顿)近年来进步显著,差距缩小。不同型号针对不同负载和工况设计,其耐用性也有差异。
* 工作强度与负载: 长时间满负荷、高频次、高速运行或在极限负载边缘工作的机器人,故障率会显著高于轻负载、间歇工作的。
* 应用环境: 粉尘大、潮湿、高温、油污、振动大的恶劣环境会加速部件老化,增加故障风险。
* 维护保养: 按时、规范的预防性维护(PM)是降低故障率的关键。 缺乏保养的机器人故障率会成倍增加。
* 操作规范性: 编程错误、超限操作、碰撞等会直接导致故障。
常见故障及解决方法
1. 机械故障:
* 导轨/丝杠磨损、异响、卡滞:
* *原因:* 润滑不足、粉尘/切屑侵入、过载、安装基础不稳。
* *解决:* 严格执行润滑计划(使用油脂),清洁导轨/丝杠防护罩;检查并调整安装水平与紧固;避免过载;严重磨损需更换部件。
* 皮带/同步带松动、跳齿、断裂:
* *原因:* 张紧力不足或过大、老化、粉尘油污侵蚀、带轮不对中。
* *解决:* 定期检查并调整张紧力;清洁皮带和带轮;检查带轮对中;按寿命周期更换皮带。
* 关节异响、抖动:
* *原因:* 减速机(谐波/行星/RV)内部磨损或润滑不良;轴承损坏;电机编码器或驱动器问题。
* *解决:* 检查润滑;需工程师诊断,可能涉及更换减速机、轴承或检查伺服系统。
2. 电气故障:
* 伺服电机过热、过载报警:
* *原因:* 持续过载运行;散热不良(风扇故障、通风堵塞);电机或驱动器本身故障;线路接触不良。
* *解决:* 检查负载是否超限;清理散热通道,检查冷却风扇;检查电机和驱动器状态及接线;调整运动参数(加速度、速度)。
* 限位开关/原点传感器失灵:
* *原因:* 传感器物理损坏(碰撞)、污垢遮挡、接线松动或断开。
* *解决:* 清洁传感器感应面;检查并紧固接线;更换损坏的传感器;重新校准原点。
* 控制器报警(各种错误代码):
* *原因:* 软件Bug、通讯中断(线缆/接头问题)、电源波动、硬件故障(板卡、内存)。
* *解决:* 首先查阅手册确认报警含义;检查所有通讯线缆连接;重启控制器(有时可解决临时软件问题);检查电源稳定性;联系厂家技术支持。
3. 软件/系统故障:
* 程序运行错误/死机:
* *原因:* 程序逻辑错误、内存溢出、与上位机通讯异常、操作系统不稳定。
* *解决:* 检查并调试程序;重启控制器和上位机;检查通讯设置和线路;必要时更新控制器固件或软件。
* 通讯中断:
* *原因:* 网线/总线电缆损坏、接头松动、IP地址/站号冲突、交换机故障、干扰。
* *解决:* 检查物理连接;重启相关设备;检查网络配置;使用屏蔽线并良好接地抗干扰。
降低故障的关键建议
* 严格执行预防性维护计划: 包括定期润滑、清洁、紧固、传感器/限位检查、电池更换(保持存储器)。
* 规范操作与编程: 避免超限、碰撞;优化程序减少冲击。
* 改善工作环境: 控制温湿度、防尘、防油、防震。
* 使用原厂或认证备件。
* 建立完善的故障记录与分析系统。
* 选择可靠品牌与服务: 南京本地有众多品牌代理商和服务商,响应速度较快。
总之,南京应用的立柱机器人整体可靠性较高,但故障率受多重因素影响。通过了解常见故障点、严格执行维护规范、改善运行环境,可以显著降低故障率,保障生产稳定运行。遇到复杂故障,及时联系维修人员至关重要。

 在线客服
 13851918388
 183969645@qq.com


